กอดหน่อย อ่อยแล้วนะ : ภารกิจสร้างหุ่นยนต์เบย์แม็กซ์
ทะลุกรอบ | ป๋วย อุ่นใจ
คุณเคยมีหุ่นยนต์ในดวงใจไหม แบบว่า เห็นปุ๊บ ชอบปั๊บ
ตั้งแต่ยังเป็นเด็ก ผมเคยคิดว่าตัวเองชอบหุ่นยนต์แนวเท่ๆ อย่างกันดั้ม ต่อมาก็หันมาชอบอาร์ทูดีทู (R2-D2) หุ่นยนต์กระป๋องชื่อดังจากภาพยนตร์อมตะนิรันดร์กาล “สตาร์วอร์ส” เพราะความน่ารักตะมุตะมิของมัน แม้จะไม่เคยฟังรู้เรื่องเลยว่ามันพยายามจะสื่อสารอะไรออกมาก็ตาม
แต่พอหนังแอนิเมชั่น “Big Hero 6” ของดิสนีย์เปิดตัว หุ่นยนต์ทุกตัวที่เคยชอบก็ตกกระป๋องไปหมด แม้แต่เจ้าหุ่นกระป๋องเองก็ไม่รอด
เพราะทันทีที่ได้เห็น “เบย์แม็กซ์ (Baymax)” ผมก็รู้เลยว่าเจอหุ่นยนต์ในดวงใจเข้าให้แล้ว หุ่นยนต์อะไรจะน่ารักน่ากอดได้ขนาดนั้น นุ่มนิ่ม พองลม อ้วนกลม หุ่นหมี สีขาว แค่เห็นก็รู้สึกอบอุ่นแล้ว
แต่เอ๊ะ! นี่เรากำลังรู้สึกอยากเข้าไปซุกตัวอยู่ในอ้อมแขนของเครื่องจักรงั้นหรือ?
นี่เราขาดความอบอุ่นขนาดนั้นเลยหรือ?
คิดแล้วก็ประหลาด เพราะปกติพอนึกถึงหุ่นยนต์ ภาพจำที่ผุดขึ้นมาในหัวแทบจะในทันทีก็คือ หุ่นโลหะเย็นๆ แข็งๆ แบบ “ซีทรีพีโอ (C-3PO)” แม้บางตัวอาจจะดูเท่ บางตัวอาจจะสวย จนอยากได้มาตั้งโชว์ไว้ที่บ้านเป็นของสะสม แต่คงไม่ได้เห็นแล้วอยากเดินเข้าไปซุกตัวในอ้อมกอดแล้วออดอ้อนอย่างแน่นอน
แต่เบย์แม็กซ์กลับทำให้รู้สึกแบบนั้นได้ตั้งแต่แรก เห็นปุ๊บก็อยากเดินเข้าไปกอดพุงอันอ้วนกลมนุ่มนิ่มของมัน คิดแล้วก็แอบรู้สึกดึ๋ยๆ แปลกๆ
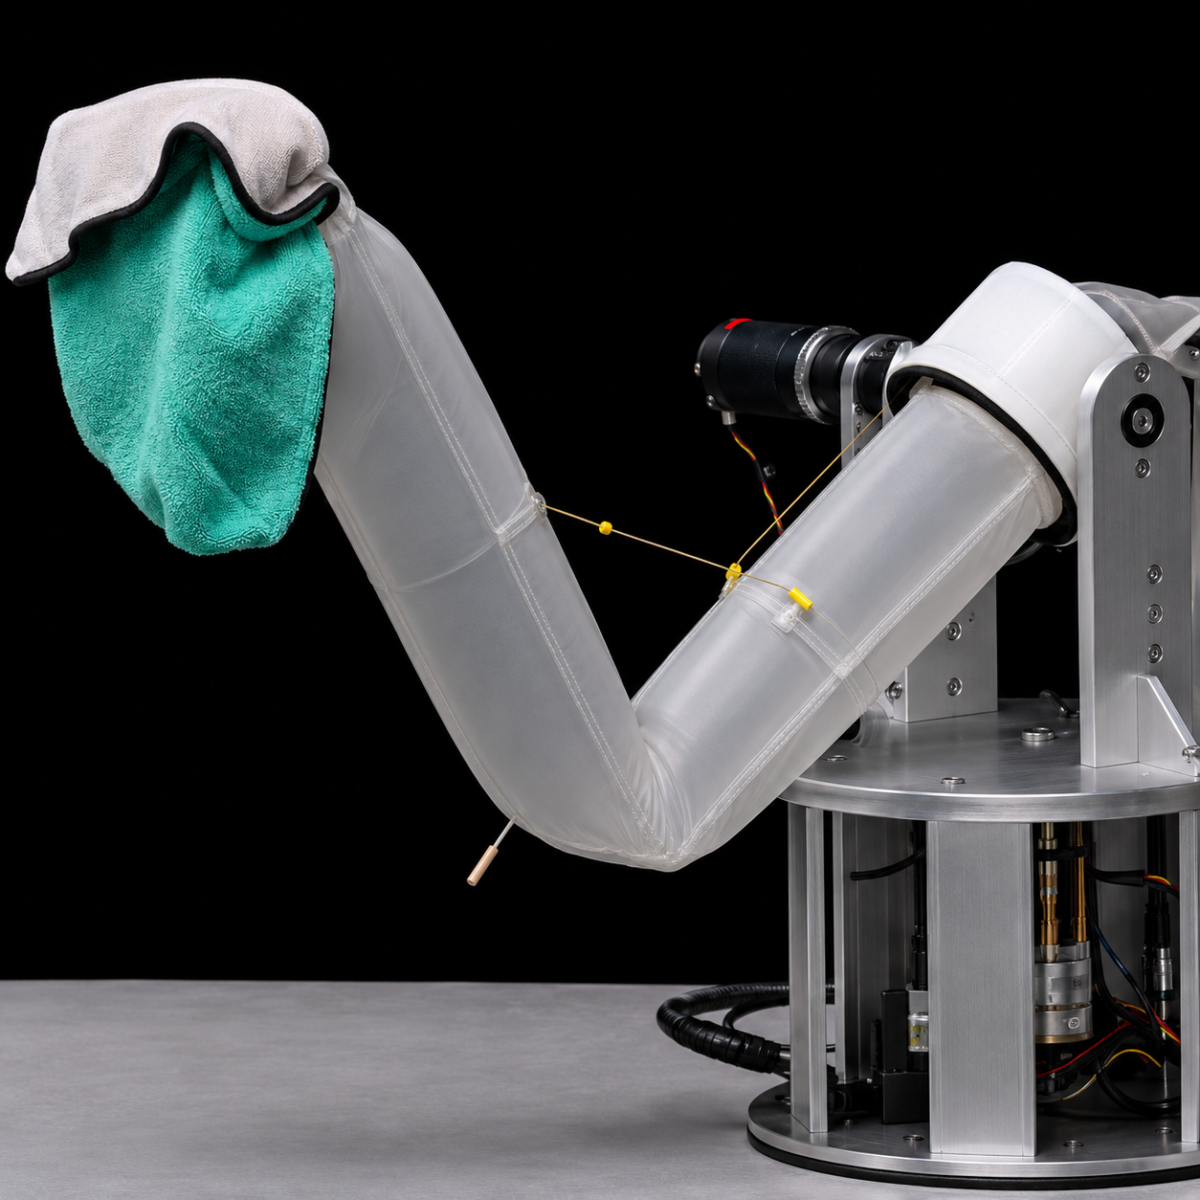
คําถามคือ คนออกแบบคิดได้ยังไงถึงได้ออกแบบหุ่นยนต์ออกมาได้น่าไว้ใจ น่ารัก น่ากอดได้ขนาดนี้
หลังจากที่ลองขุดคุ้ยแนวคิดเบื้องหลังการออกแบบเบย์แม็กซ์ ผมก็ยิ่งแปลกใจ
เพราะจริงๆ แล้ว ความน่ารัก นุ่มนิ่มของเบย์แม็กซ์นั้นมีแรงบันดาลใจมาจากงานวิจัยจริงๆ
เรื่องของเรื่องคือ ในตอนนั้นทีมวิจัยหุ่นยนต์จากมหาวิทยาลัยคาร์เนกีเมลอน (Carnegie Mellon University) นำโดยศาสตราจารย์ด้านวิศวกรรมหุ่นยนต์ คริสโตเฟอร์ แอตคีสัน (Christopher Atkeson) ได้ทุนวิจัยมาจากมูลนิธิวิทยาศาสตร์แห่งชาติสหรัฐ (National Science Foundation) เพื่อออกแบบหุ่นยนต์รับใช้ เพื่อมาช่วยดูแลผู้สูงวัยที่กำลังเพิ่มจำนวนขึ้นอย่างรวดเร็วในสังคมปัจจุบัน เพื่อเตรียมการรับมือ Aging Society และช่วยดูแลผู้พิการที่ต้องการตัวช่วยในชีวิตประจำวัน
เป้าหมายคือ ให้แขนกลเหล่านี้ช่วยป้อนอาหาร ช่วยแต่งตัว ช่วยดูแลความสะอาดของร่างกายและงานจิปาถะที่จะทำให้คุณภาพชีวิตของผู้สูงวัยและผู้พิการดีขึ้น สะดวกขึ้น และมีความสุขมากขึ้น
“แรงบันดาลใจในการออกแบบหุ่นยนต์นี้คือเพื่อช่วยดูแลผู้คน” คริสโตเฟอร์กล่าว แต่ประเด็นที่ต้องกังวลก็คือ หุ่นยนต์ที่พบได้ปกติทั่วไปในปัจจุบันนั้นค่อนข้างอันตราย
คำถามที่ต้องตอบให้ได้คือ เราจะทำยังไงให้มันปลอดภัยอย่างแท้จริง
เพราะกิจวัตรที่ดูธรรมดาอย่างการป้อนอาหาร การช่วยทำความสะอาด และการแต่งตัว ถ้ามองในมุมหุ่นยนต์ กลับเป็นงานละเอียดอ่อนมากสำหรับหุ่นยนต์ เพราะการคุมแรงของแขนกลและหุ่นยนต์นั้นทำได้ไม่ง่าย
ดังนั้น ในยามที่แขนกลต้องขยับเข้าไปใกล้ใบหน้า ลำตัว และผิวหนังของมนุษย์ โอกาสพลาดก็มีได้เสมอ
และถ้าพลาดขึ้นมาเมื่อไร เกราะที่แข็งแกร่งที่อาจเคยเป็นข้อดีของหุ่นยนต์ (ในแง่ของความแข็งแรง ทนทาน) ก็อาจจะกลายเป็นปัญหา
แทนที่จะลุ้นฝากประเด็นเรื่องความปลอดภัยทั้งหมดเอาไว้กับความแม่นยำของระบบควบคุม
สิทธารถ สะนัน (Siddharth Sanan) นักศึกษาปริญญาเอกของคริสโตเฟอร์ จึงเลือกใช้วัสดุที่เบา นุ่ม และเปลี่ยนรูปได้เมื่อสัมผัส เพื่อสร้างแขนกลรับใช้ของเขา
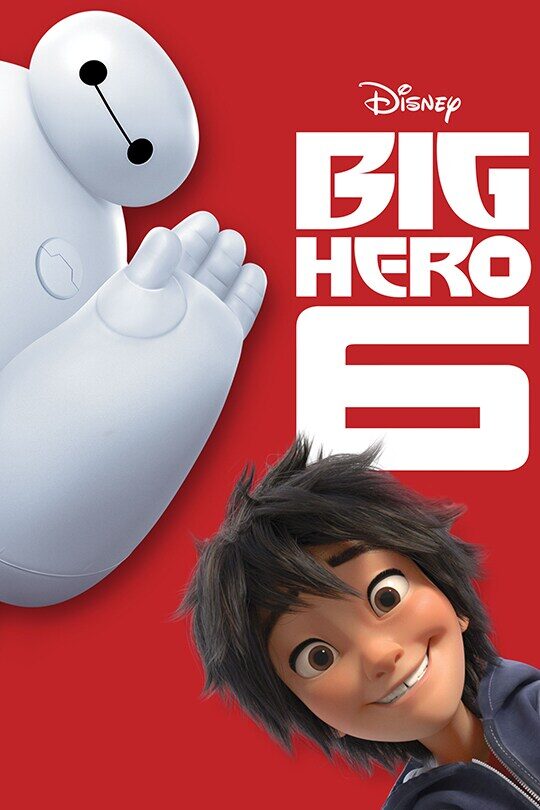
สิทธารถเชื่อว่า “หุ่นยนต์นุ่มนิ่มสร้างขึ้นมาจากวัสดุพองลมน่าจะสามารถเอามาใช้กับมนุษย์ได้อย่างปลอดภัย”
เขาเปิดตัวแขนกลของเขาออกมาอย่างอลังการในปี 2011 เป็นแขนกลสีขาวหน้าตาดูเหมือนแขนหุ่นนักโบกเป่าลม ที่โบกเรียกคนเข้าร้านรวงต่างๆ ไม่มีผิด
แต่หุ่นนี้ใช้งานได้จริง ไม่ใช่แค่โบกไปโบกมา
บังเอิญตอนที่กำลังตระเตรียมการสร้างภาพยนตร์เรื่อง Big Hero 6 ดอน ฮอลล์ (Don Hall) ผู้กำกับแอนิเมชั่นมือทองของดิสนีย์ ได้มีโอกาสเดินทางเข้าไปเยี่ยมชมห้องแล็บของคริสโตเฟอร์ และได้เห็นแขนกลนุ่มนิ่มของสิทธารถตั้งอยู่ในแล็บ
เขาปิ๊งไอเดียทันที… หุ่นยนต์ตัวเอกในภาพยนตร์ของเขาจะต้องมีหน้าตาประมาณนี้เลย สีขาว พองลม…แต่ต้องน่ารักกว่า
ภาพของหุ่นเลยออกมาเป็นหุ่นยนต์อ้วนกลม สีขาว พองลม นุ่มนิ่ม น่ารัก น่ากอดอย่างที่เห็น
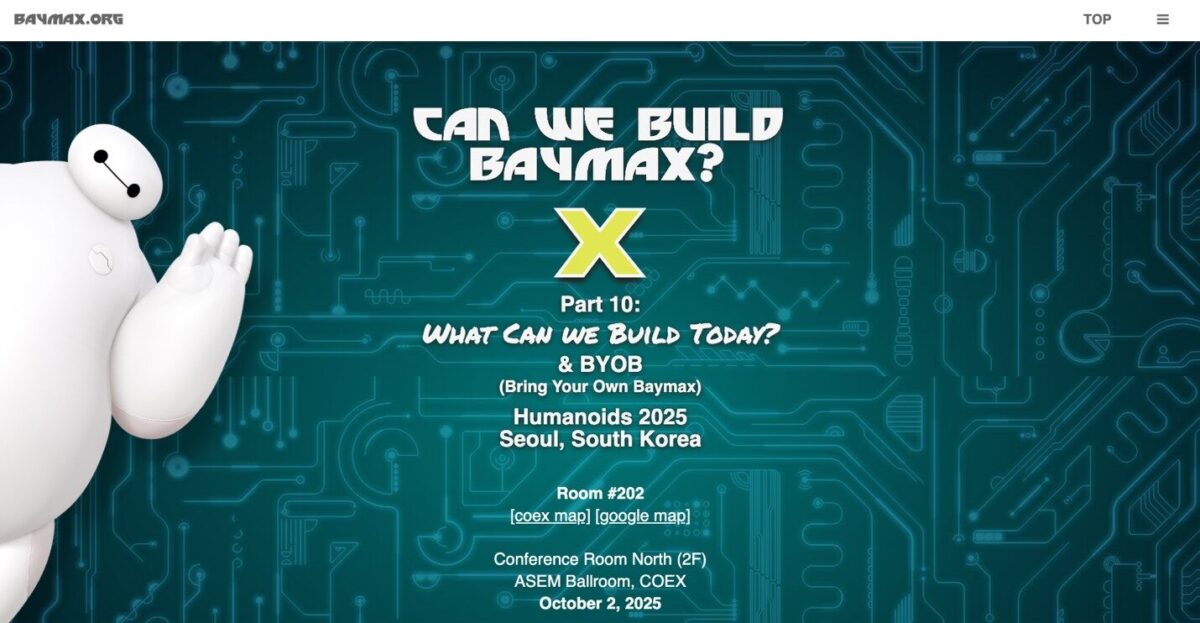
และด้วยหุ่นหมีที่น่าฟัด น่ากอดสุดๆ ทำให้วิศวกรหลายคนอยากสร้างเบย์แม็กซ์ของตัวเองขึ้นมาจริงๆ และนั่นทำให้วิศวกรกลุ่มหนึ่งรวมตัวกันเปิดแฟนด้อมสายเนิร์ด เป็นเวิร์กช็อปชื่อ Can we build Baymax? ที่คุยกันว่าเราจะสร้างหุ่นเบย์แม็กซ์ขึ้นมาจริงๆ ได้อย่างไร ตั้งแต่ปี 2015
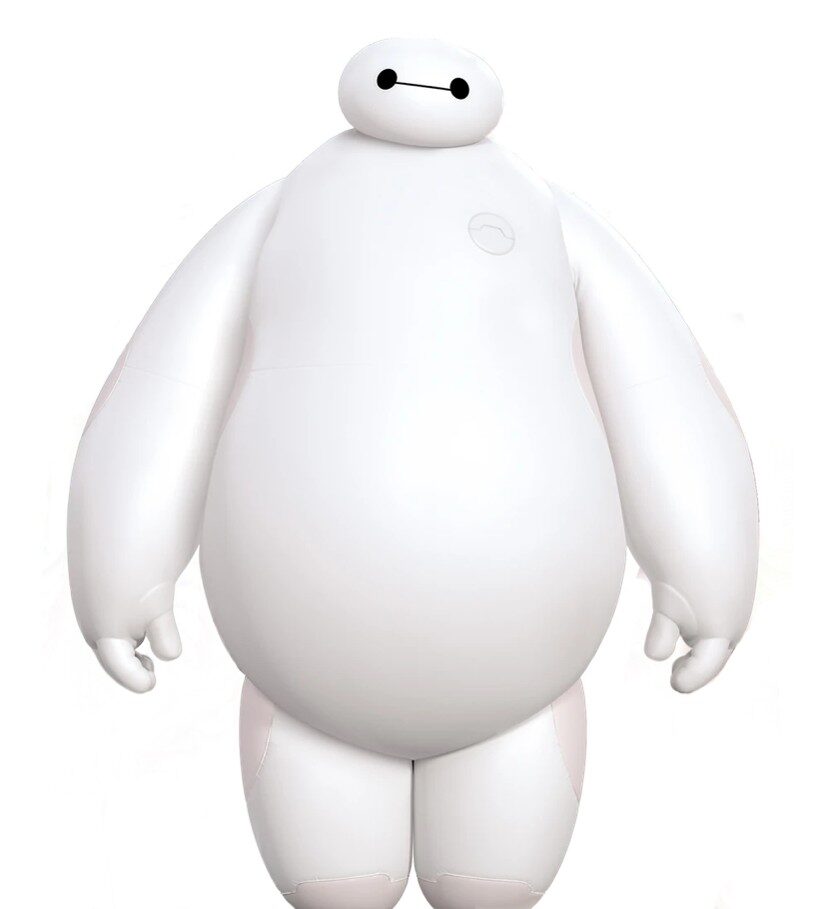
เรื่องราวนี้เลยกลายเป็นอะไรที่น่ารักมากๆ งานวิจัยสร้างแรงบันดาลใจให้เกิดตัวละคร แล้วตัวละครก็ย้อนกลับมาจุดประกายให้นักวิจัยอยากสร้างมันขึ้นมาจริงๆ ราวกับว่าวิทยาศาสตร์ส่งความฝันไปให้คนทำหนัง แล้วคนทำหนังก็ส่งความฝันที่ใหญ่กว่าเดิมกลับคืนมา
แต่การสร้างหุ่นยนต์ให้คนกอดนั้นกลับท้าทายกว่าที่คิด การจะสั่งให้หุ่นยนต์หุบแขนเข้าหากันอาจไม่ใช่เรื่องยาก แต่จะให้โอบกอดอย่างอ่อนโยนและให้รู้สึกดีนั้นไม่ง่าย
คำถามคือ จะต้องกอดแน่นแค่ไหน กอดตรงไหน กอดนานเท่าไร และเมื่อไรควรปล่อย
นี่สิครับ เรื่องใหญ่ที่ทำให้วิศวกรหุ่นยนต์ต้องปวดขมับ อย่าลืมว่าคนแต่ละคนสูงไม่เท่ากัน อ้วนผอมไม่เท่ากัน บางคนชอบกอดแบบเต็มแรง แน่นๆ บางคนอาจจะชอบซุกตัวเข้าไปอย่างอ่อนโยน บางคนอาจต้องการแค่สัมผัสเบาๆ บางคนชอบอ้อมอกอุ่นๆ บางคนอาจจะรู้สึกร้อน การตั้งโปรแกรมว่า “หุบแขนด้วยแรงเท่านี้ ค้างไว้สิบวินาที แล้วปล่อย” จึงอาจทำให้หุ่นยนต์ทำงานครบขั้นตอน แต่ไม่ได้แปลว่าคนที่อยู่ในอ้อมแขนจะรู้สึกดี
นอกจากนี้ การจะกอดแล้วรู้สึกดียังขึ้นอยู่กับอารมณ์ความรู้สึกของผู้กอด/ถูกกอดในแต่ละโมเมนต์ด้วย แม้แต่คนคนเดียวกัน วันนี้อาจอยากกอดทักทายแค่แวบเดียว แต่พรุ่งนี้อาจอยากซุกตัวอยู่ในอ้อมแขนให้นานอีกหน่อย
ระหว่างที่กอด อีกฝ่ายอาจขยับเข้ามาใกล้ กระชับแขนกอดตอบ หรือเริ่มผละตัวออก หุ่นยนต์ต้องรับรู้และปรับตามให้ทันด้วย ไม่อย่างนั้น จากกอดที่ตั้งใจจะปลอบใจ ก็อาจกลายเป็นกอดที่คนถูกกอดได้แต่คิดว่า “อย่าล็อกคอฉันนนนนน หายใจไม่ออกกกก” ก็เป็นได้
ประเด็นการกอดนี่เองคือปัญหาที่อเล็กซิส บล็อก (Alexis Block) นักวิจัยในโครงการปริญญาเอกร่วมระหว่างสถาบันเทคโนโลยีแห่งสหพันธ์สวิสในซูริก (ETH Zurich) กับสถาบันมักซ์พลังค์ด้านระบบอัจฉริยะ อยากแก้
อเล็กซิสเล่าว่า เรื่องนี้เป็นอะไรที่เธออยากทำมาตั้งแต่สมัยที่ยังเรียนต่อปริญญาโทอยู่ที่มหาวิทยาลัยเพนซิลเวเนีย ในตอนนั้นพ่อของเธอเพิ่งจะเสียชีวิตไปอย่างกะทันหัน
เธอก็รู้สึกแย่มากๆ และอยากได้ความอบอุ่นจากอ้อมกอดของคนในครอบครัว แต่รอบกายเธอกลับไม่มีใคร แม่ของเธออยู่ที่วิสคอนซิน ซึ่งถ้าจะไปหา ต้องนั่งเครื่องบินราวสองชั่วโมงครึ่งกว่าจะไปถึง
จะแค่เดินไปหาแล้วขอกอดให้หายคิดถึงนั้นทำไม่ได้ เธอจึงเริ่มคิดว่าจะทำอย่างไรให้หุ่นยนต์กอดคนได้อย่างแนบแน่น นุ่มนวล และตอบสนองได้อย่างเหมาะสม
เธอตัดสินใจริเริ่มโครงการ HuggieBot ร่วมกับอาจารย์ที่ปรึกษาของเธอ แคเทอรีน คูเคนเบกเกอร์ (Katherine Kuchenbecker) เพื่อศึกษาทั้งความต้องการและความชอบในการกอดของคน แล้วนำมาปรับรูปลักษณ์ เรือนร่างและพฤติกรรมของหุ่นยนต์ทีละขั้น
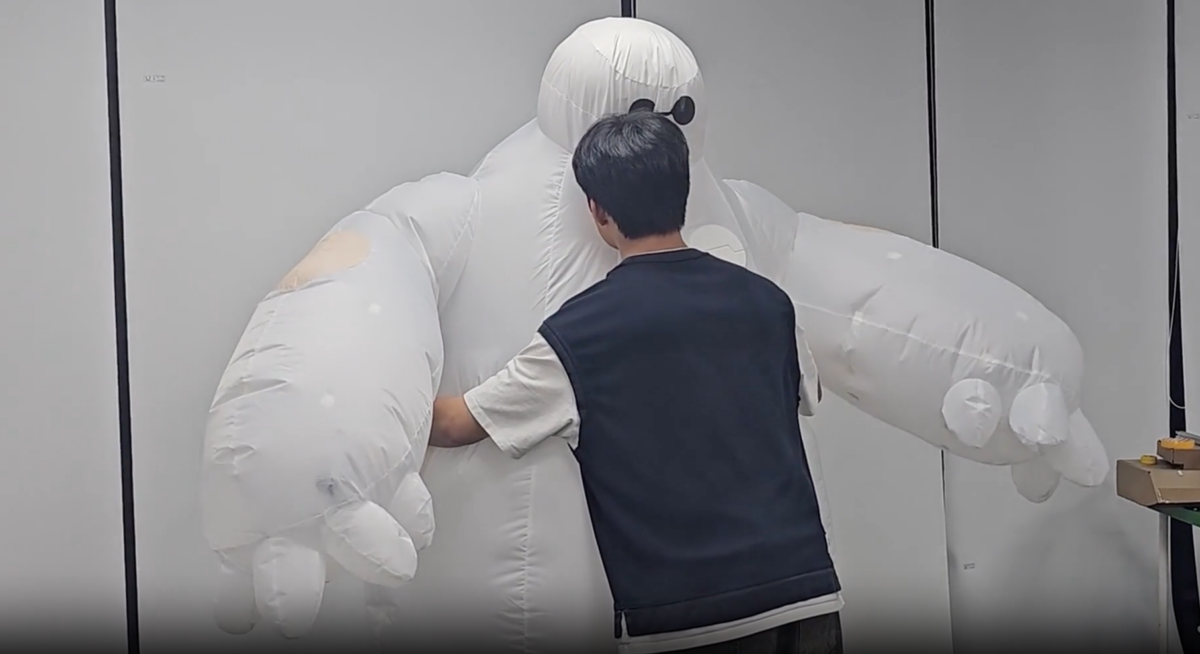
ในปี 2021 อเล็กซิสและทีมเสนอหลักการหกข้อสำหรับหุ่นยนต์กอด ได้แก่ ร่างกายต้องนุ่ม ตัวต้องอุ่น ขนาดใกล้เคียงมนุษย์ มองเห็นผู้ใช้ ปรับอ้อมแขนตามรูปร่างและตำแหน่งตัว และที่สำคัญ ต้องรับรู้และเรียนรู้ที่จะปล่อยเมื่อคนที่กอดอยู่ในอ้อมอกอยากจะออกจากกอด เพราะกอดที่ดีควรจบเมื่อเราอยากให้จบ ไม่ใช่แค่โปรแกรมให้นับเวลา
นอกจากนี้ อเล็กซิสยังใช้ HuggieBot เวอร์ชั่นต่อๆ มาเพื่อศึกษารายละเอียดยิบย่อยระหว่างการกอด รวมถึงการตอบสนองที่หุ่นยนต์ควรทำเมื่อโดนกอด อย่างเช่นการลูบหลัง การตบหลังเบาๆ หรือแม้แต่กระชับอ้อมแขนเข้ามาให้แนบแน่นขึ้น เพื่อให้คนที่ถูกกอดรู้สึกดี ไม่ใช่แค่รู้สึกว่ายืนอยู่ระหว่างแขนกลสองข้างที่หุบเข้าหากัน
อย่าลืมว่ามนุษย์เราเองบางทียังกอดกันไม่ถูกจังหวะเลย การจะสอนหุ่นยนต์ให้กอดเป็นนั้นจึงไม่ง่าย
งานของอเล็กซิสละเอียดอ่อนมาก และได้วางรากฐานเอาไว้ชัดว่าการจะสร้างหุ่นยนต์ให้กอดเป็น ต้องเริ่มจากการเข้าใจด้วยว่าคนเราต้องการอะไรจากอ้อมกอด (หูยยยย คม!!)
และในขณะที่ผมกำลังขยับนิ้วเลื่อนจออย่างรวดเร็วในมือถือ ราวกับเด็กเจนแอลฟาส่องติ๊กต็อก สายตาก็แวบไปเห็นงานวิจัยหนึ่งโชว์รูปเด็กผู้ชายกำลังกอดกับเบย์แม็กซ์กันแบบแนบแน่น
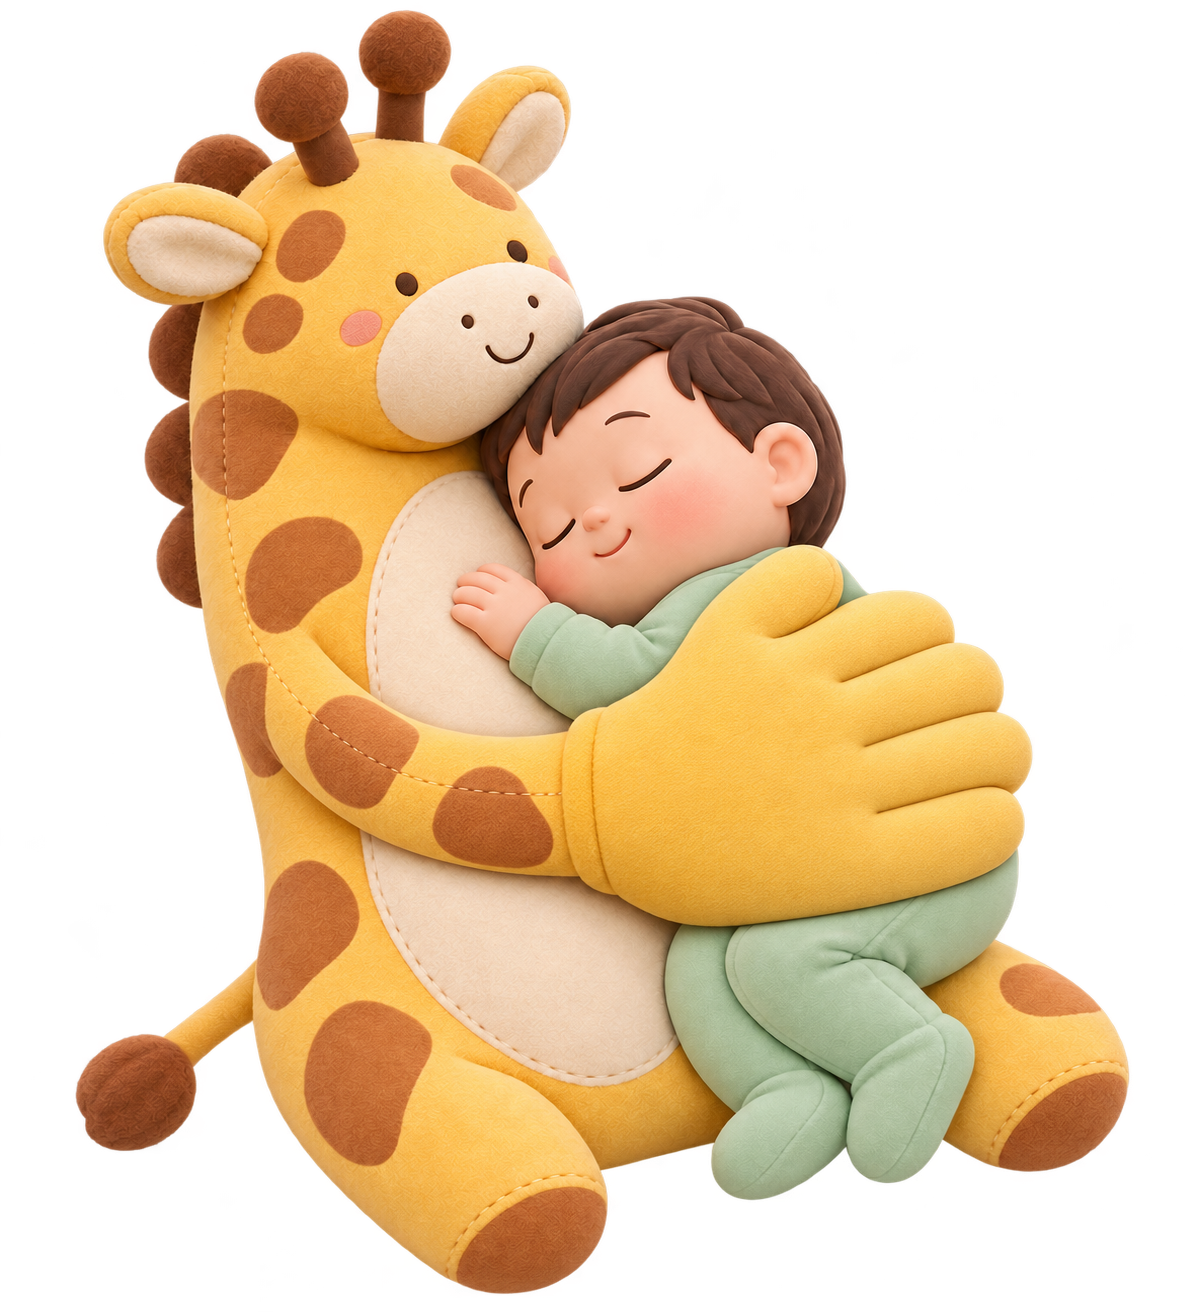
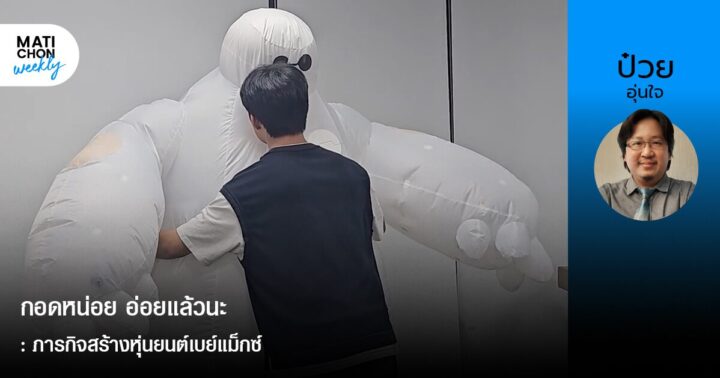
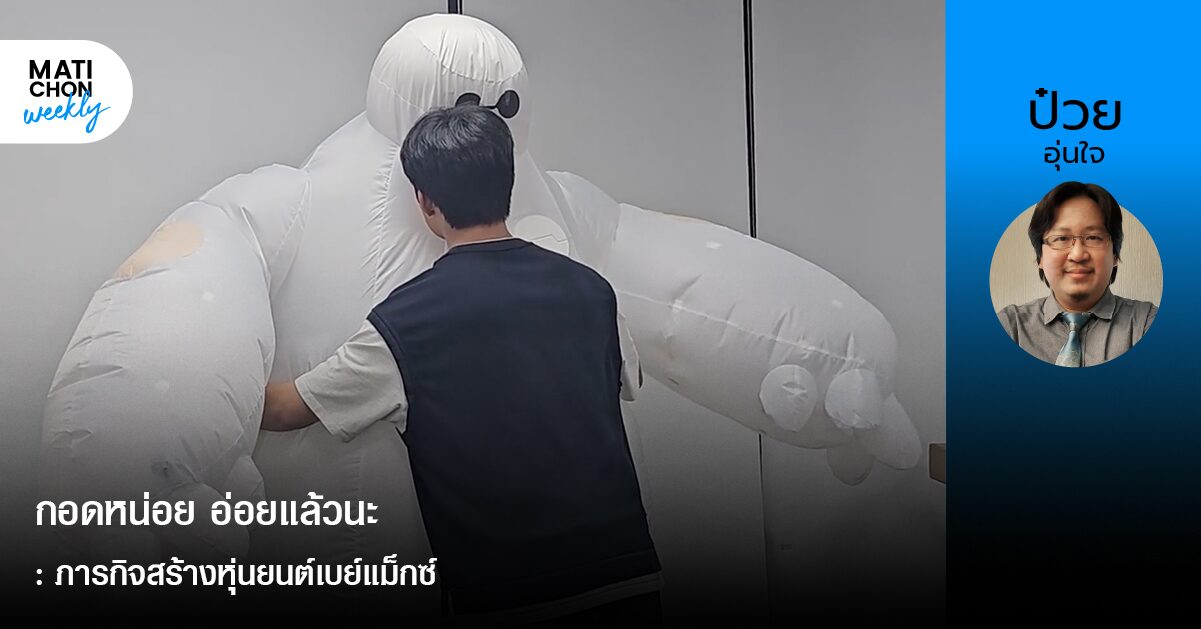
งานนั้นเป็นของซูนู คิม (Sunoo Kim) วิศวกรหุ่นยนต์จากสถาบันวิทยาศาสตร์และเทคโนโลยีแทกู-คยองบุก (Daegu Gyeongbuk Institute of Science and Technology หรือ DGIST) ผู้ซึ่งระบุเอาไว้ชัดว่า หนึ่งในความฝันในเว็บไซต์ส่วนตัวที่อยากทำที่สุดของเขาคือการสร้างเบย์แม็กซ์ตัวจริงขึ้นมา
ซูนูร่วมกับจูฮี พัก (Juhee Park) คู่หูของเขาจากสถาบันวิทยาศาสตร์และเทคโนโลยีขั้นสูงแห่งเกาหลี (Korea Advanced Institute of Science and Technology หรือ KAIST) และทีมวิจัยจากมหาวิทยาลัยอิลลินอย เออร์แบนา-แชมเปญ (University of Illinois Urbana-Champaign หรือ UIUC) ได้พัฒนาระบบผิวหนังหุ่นยนต์ที่รับรู้การสัมผัสได้ทั่วตัว โดยติดตั้งเซนเซอร์ที่เรียกว่า ToF หรือ Time of Flight ไว้ด้านในแบบจัดเต็มถึง 116 ตัว
เซนเซอร์พวกนี้ใช้แสงอินฟราเรดยิงไปที่ผิวของหุ่นยนต์จากภายใน แล้ววัดเวลาที่แสงเดินทางไปกระทบผิวและสะท้อนกลับมา เพื่อคำนวณระยะห่าง เมื่อผิวบุบเข้ามาจากการถูกแตะหรือโอบกอด ระยะทางก็เปลี่ยนไป เวลาที่แสงใช้เดินทางก็เปลี่ยนตาม หุ่นยนต์จึงตรวจได้ว่าผิวบริเวณไหนกำลังถูกสัมผัส เปรียบเหมือนเรานั่งอยู่ในเต็นท์ แล้วรับรู้ได้ว่าเต็นท์กำลังโดนจิ้มจากข้างนอก โดยไม่จำเป็นต้องเห็นว่าใครจิ้ม
แต่ความยากก็คือ แค่หุ่นยนต์ขยับแขน ผิวก็จะบุบ ย่น และเปลี่ยนรูปได้เหมือนกัน ทีมจึงต้องสอนให้ระบบคาดการณ์ได้ว่า ในแต่ละท่าทาง ผิวที่ยังไม่มีใครแตะควรมีรูปร่างแบบใด แล้วเทียบกับสิ่งที่เซนเซอร์วัดได้จริง เพื่อแยกให้ออกว่ารอยบุบนั้นเกิดจากการขยับของตัวเอง หรือมีใครสักคนกำลังจิ้ม แตะ หรือกอดมันอยู่
และเพื่อทำความฝันของตัวเองให้เป็นจริง ซูนูและทีมเลือกใช้ชุดคอสเพลย์เบย์แม็กซ์เวอร์ชั่นพองลมที่มีขายอยู่ในท้องตลาดมาเป็นผิวนอกของระบบ ชุดที่ปกติมีไว้ใส่เดินอวดความน่ารัก จึงกลายเป็นส่วนหนึ่งของผิวหนังรับสัมผัสที่ทีมใช้สาธิตทั้งการแตะ การสัมผัสหลายจุด และการกอดเต็มตัว
กลายเป็นเบย์แม็กซ์เวอร์ชั่นทดลอง ทั้งอ้วนกลม พองลม และตรวจจับได้ว่ากำลังถูกกอด… กรี๊ดดดด!!
แน่นอนว่า จากหุ่นยนต์ที่รู้ว่าถูกกอด ไปถึงหุ่นยนต์พยาบาลที่เดินมาดูแลและปลอบใจเราได้แบบใน Big Hero 6 ยังมีอะไรให้ทำอีกมาก
แต่แค่เห็นตัวละครในดวงใจค่อยๆ มีตัวตนขึ้นมาทีละส่วน ก็อดตื่นเต้นไม่ได้แล้ว
จากแขนกลพองลมในห้องแล็บ ไปเป็นตัวละครในภาพยนตร์แอนิเมชั่น แล้วย้อนกลับมาเป็นนวัตกรรมในห้องแล็บอีกครั้ง ความฝันเรื่องเบย์แม็กซ์เดินทางมาไกลมาก และกำลังเป็นรูปเป็นร่างขึ้นมาแล้ว
แต่ถ้าใครรอไม่ไหวอาจจะต้องกลับไปกอดหมอนข้างรูปยีราฟมือตบแก้ขัดไปก่อน…